Her şirketin neden bir MCP stratejisine ihtiyacı var?
29 Ekim 2026
Teknoloji Notları’nda bu kez dünyadan bir haberi değil, kendi geliştirdiğimiz bir sistemi teknik tarafıyla anlatıyoruz. Konumuz, teknenin içinde zaten var olan verinin tekneden çıkıp bir mobil uygulamaya nasıl ulaştığı. Bu altyapıyı Boat Metric adıyla, kendi donanımımız ve yazılımımızla kurduk.
Teknedeki ortak dil NMEA 2000
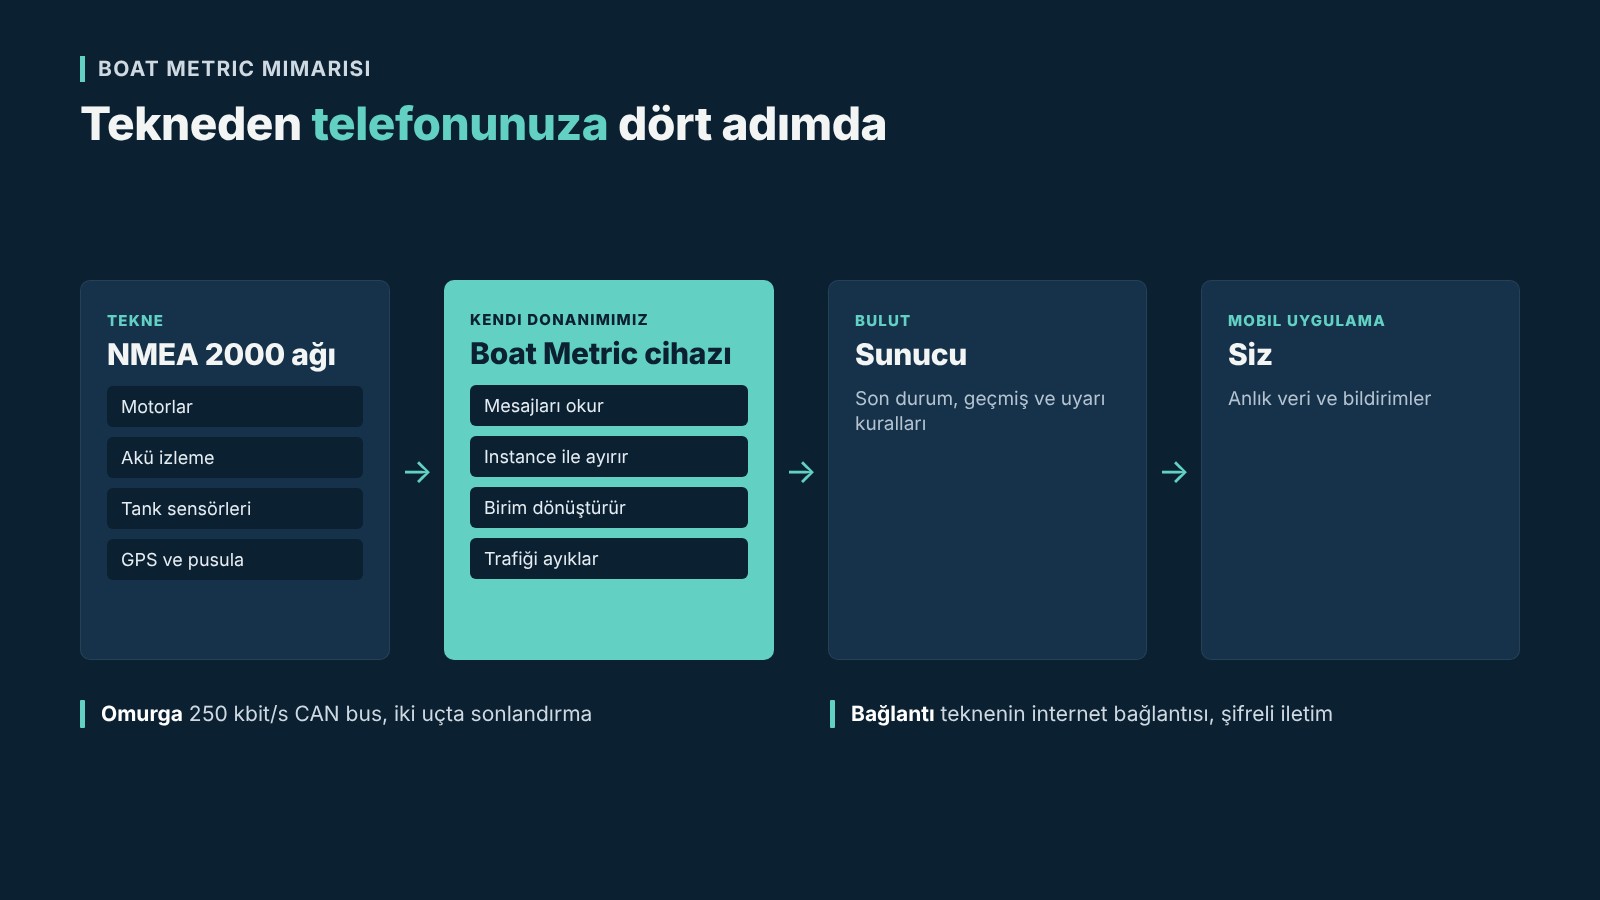
Bir teknede motorlar, akü izleme cihazı, tank sensörleri, GPS, pusula, derinlik ve rüzgâr sensörleri ile kaptan köşkündeki ekranlar çoğu zaman tek bir ağa bağlıdır. Bu ağın standardı NMEA 2000. Otomotiv dünyasından tanıdık CAN bus altyapısını ve SAE J1939 protokolünü temel alıyor, saniyede 250 kilobit hızla çalışıyor. Önceki nesil NMEA 0183’te bir hatta tek bir cihaz konuşabiliyor ve hız saniyede 4.800 bit ile sınırlı kalıyordu. NMEA 2000’de ise ağdaki her cihaz hem yayın yapıp hem de dinleyebiliyor.
Fiziksel yapı basit. Teknenin bir ucundan diğerine uzanan, iki ucu sonlandırma direnciyle kapatılmış bir omurga (backbone) kablosu var. Cihazlar bu omurgaya en fazla altı metrelik ara kablolarla (drop) bağlanıyor. Omurga, kullanılan kablo tipine göre 100 ile 250 metreye kadar uzayabiliyor.
Her mesajın bir numarası var
NMEA 2000 ağında dolaşan her mesaj bir PGN (Parameter Group Number) ile tanımlanıyor. Alıcı cihaz, PGN’e bakarak mesajın içindeki baytları nasıl yorumlayacağını biliyor. Boat Metric’in okuduğu verilerin bir kısmı şu mesajlardan geliyor:
| PGN | Mesaj | Uygulamada gördüğünüz |
|---|---|---|
| 127488 | Engine Parameters, Rapid Update | Motor devri, motor kafa (trim) açısı |
| 127489 | Engine Parameters, Dynamic | Su sıcaklığı, yağ basıncı, çalışma saati, şarj voltajı |
| 127505 | Fluid Level | Yakıt, temiz su ve atık su tankı seviyeleri |
| 127508 | Battery Status | Akü voltajı ve akımı |
| 129025 / 129029 | Position, Rapid Update / GNSS Position Data | Teknenin konumu |
| 127250 | Vessel Heading | Teknenin pruva yönü |
| 127257 | Attitude | Yatış ve baş-kıç açısı |
| 128267 | Water Depth | Derinlik |
Hangi mesajların ağda bulunduğu teknenin donanımına bağlı. Bir teknede tank sensörü yoksa tank seviyesi de yayınlanmıyor. Bu yüzden her kurulumdan önce ağı dinleyip hangi cihazın hangi veriyi yayınladığını çıkarıyoruz.
Veriyi okumak yetmiyor, işlemek gerekiyor
Ağdan gelen ham mesajlar doğrudan bir uygulamada gösterilecek hâlde değil. Aradaki işi Boat Metric donanımı yapıyor ve bu işin birkaç önemli adımı var.
Doğru cihazı ayırt etmek. Çift motorlu bir teknede iki motor da aynı PGN ile yayın yapıyor; aralarındaki farkı “instance” numarası belirliyor. Aynı şey birden fazla akü ya da tank için de geçerli. Cihaz her değeri doğru motora, doğru aküye ve doğru tanka eşleştiriyor.
Parçalı mesajları birleştirmek. Bir CAN çerçevesi en fazla sekiz bayt veri taşıyor. Daha uzun mesajlar “fast packet” yöntemiyle birden fazla çerçeveye bölünerek gönderiliyor ve karşı tarafta yeniden birleştirilmesi gerekiyor.
Birimleri dönüştürmek. Standart, sıcaklığı Kelvin, basıncı Pascal türünden birimlerle taşıyor. Uygulamada kullanıcının alıştığı santigrat ve bar değerlerini göstermek için dönüşüm cihaz tarafında yapılıyor.
Gereksiz trafiği ayıklamak. Motor devri ve konum gibi bazı mesajlar saniyede on kez yayınlanıyor. Bunların hepsini buluta göndermek hem bağlantıyı hem de maliyeti boşa harcar. Cihaz anlamlı değişiklikleri ve özetleri gönderiyor, gerektiğinde daha sık örnekleme yapıyor.
Buluttan bildirime
İşlenen veri teknenin internet bağlantısı üzerinden şifreli olarak sunucuya ulaşıyor. Sunucu her teknenin son durumunu tutuyor, mobil uygulama da bu durumu anlık olarak gösteriyor. Uyarı kuralları da bu katmanda çalışıyor.
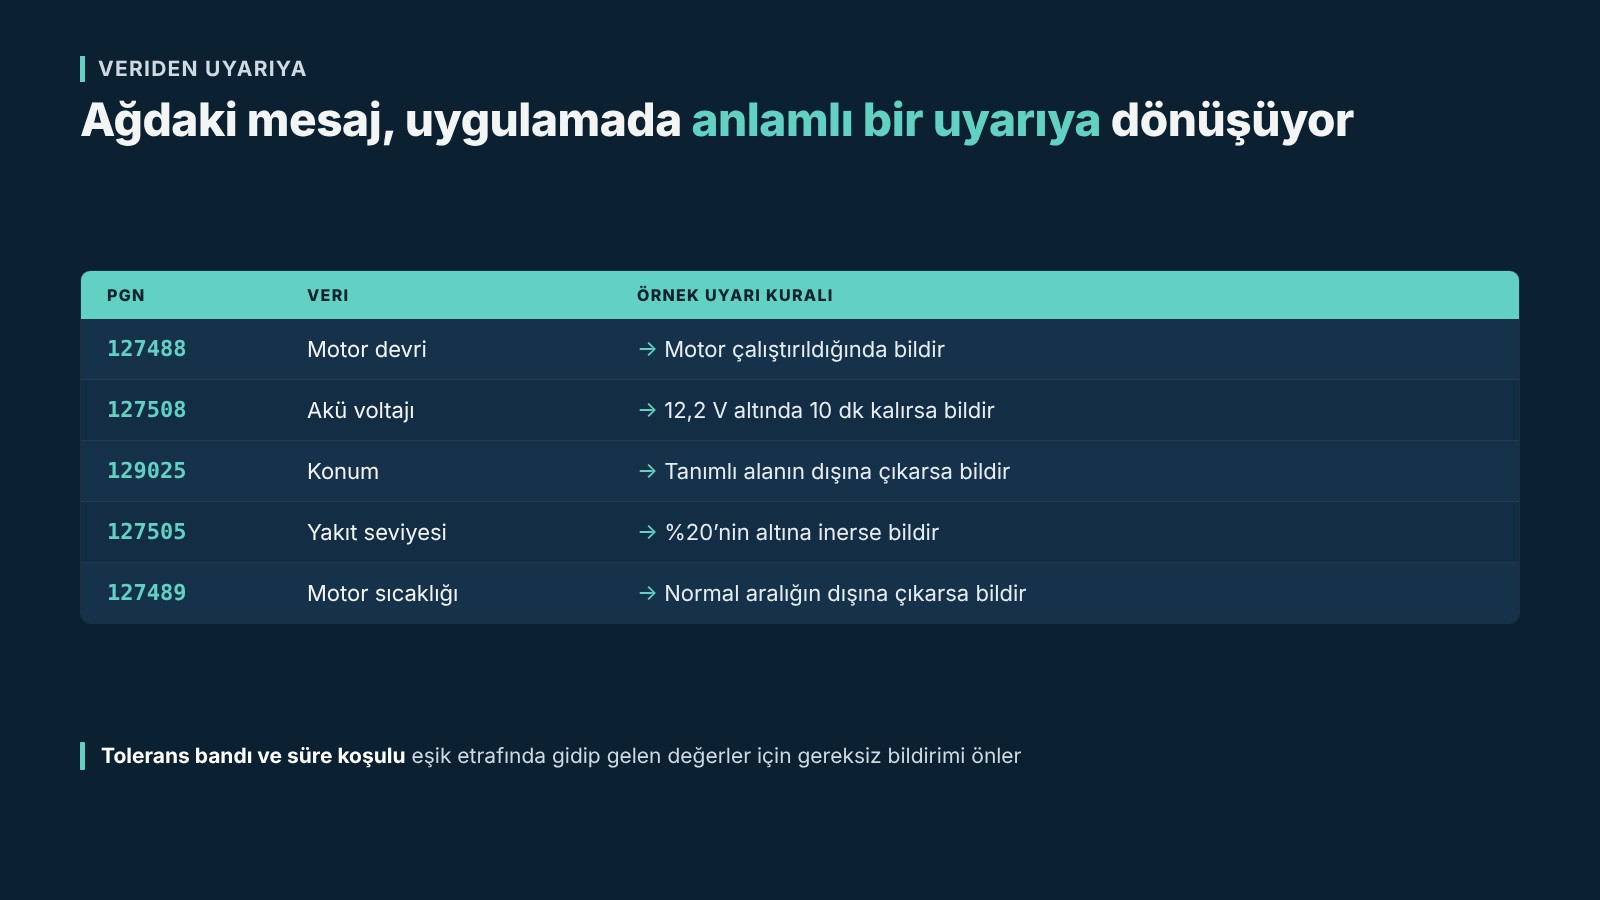
İyi bir uyarı sistemi kurmanın püf noktası, gereksiz bildirimden kaçınmak. Örneğin akü voltajı eşik değerin hemen etrafında gidip gelirken her seferinde bildirim göndermek, kullanıcının kısa sürede bildirimleri kapatmasına yol açar. Bu yüzden eşiklerin etrafında bir tolerans bandı ve süre koşulu tanımlıyoruz; değer belirli bir süre boyunca sınırın dışında kalırsa uyarı gidiyor. Coğrafi alan (geofence) uyarılarında da GPS’in doğal sapmasını hesaba katan bir pay bırakıyoruz.
Bizim yorumumuz
Teknelerin içinde inanılmaz miktarda veri dolaşıyor ama bu verinin çok küçük bir kısmı tekne sahibine ulaşıyor. Uzaktan izleme bu yüzden bir lüks değil, teknenin sağlığını korumanın en ucuz yolu. Zamanında fark edilen bir akü sorunu ya da yükselen motor sıcaklığı, sezon ortasında yaşanacak bir arızanın önüne geçebiliyor.
Sektörde bir sonraki adım da şimdiden görünüyor. NMEA, Ethernet tabanlı yeni standardı OneNet üzerinde çalışıyor; bu da teknedeki veri hacminin ve çeşitliliğinin artacağı anlamına geliyor. Veriyi bugünden düzenli toplamaya başlayan tekne sahipleri, işletmeler ve servis ekipleri bu dönüşüme çok daha hazırlıklı girecek.
Boat Metric hakkında ayrıntılar için ürün sayfamıza, tekne sahibinin gözünden anlattığımız yazı için bloğumuza göz atabilir ya da bize yazabilirsiniz.
Kaynaklar: Wikipedia, NMEA 2000, Garmin, NMEA 2000 PGN listesi